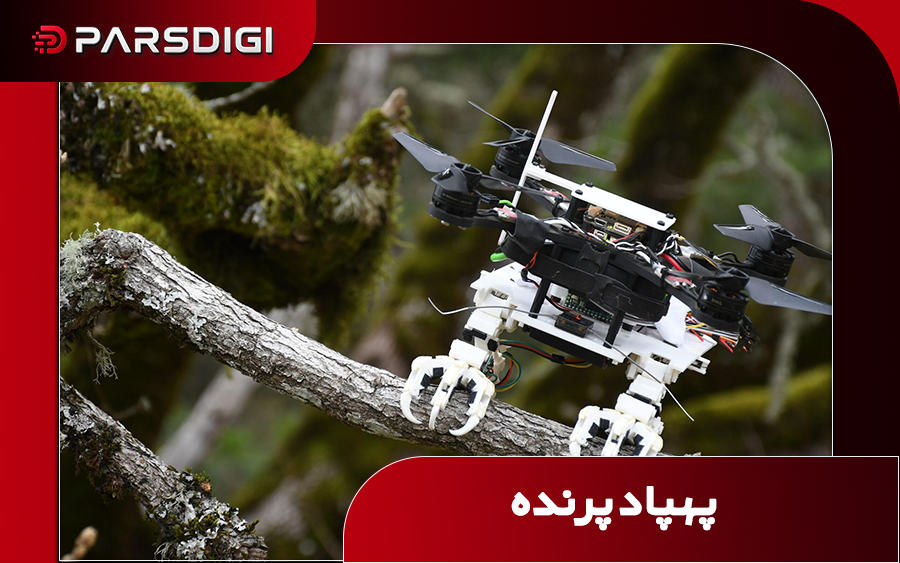
پژوهشگران دانشگاه صنعتی دلفت (Delft University of Technology) در هلند پهپادی با الهام از پرندگان توسعه دادهاند که میتواند برای فرود روی شاخههای درختان، علاوه بر بینایی از حس لامسه نیز استفاده کند. این فناوری با تقلید از نحوه فرود پرندگان، راهکاری برای یکی از چالشهای مهم پهپادها در محیطهای جنگلی ارائه میدهد، جایی که شاخوبرگها میتوانند دید دوربین را محدود کنند و تشخیص دقیق محل فرود را دشوار سازند.
این پهپاد به یک گیرنده یا Gripper مجهز شده که سه انگشت انعطافپذیر دارد. هر انگشت از سه بخش تشکیل شده و روی سطح سیلیکونی نرم آن، سه حسگر لمسی قرار گرفته است. در مجموع، این گیرنده ۹ حسگر دارد که میتوانند تماس با شاخه را تشخیص دهند و اطلاعات لازم را برای تعیین موقعیت آن در اختیار سیستم قرار دهند.
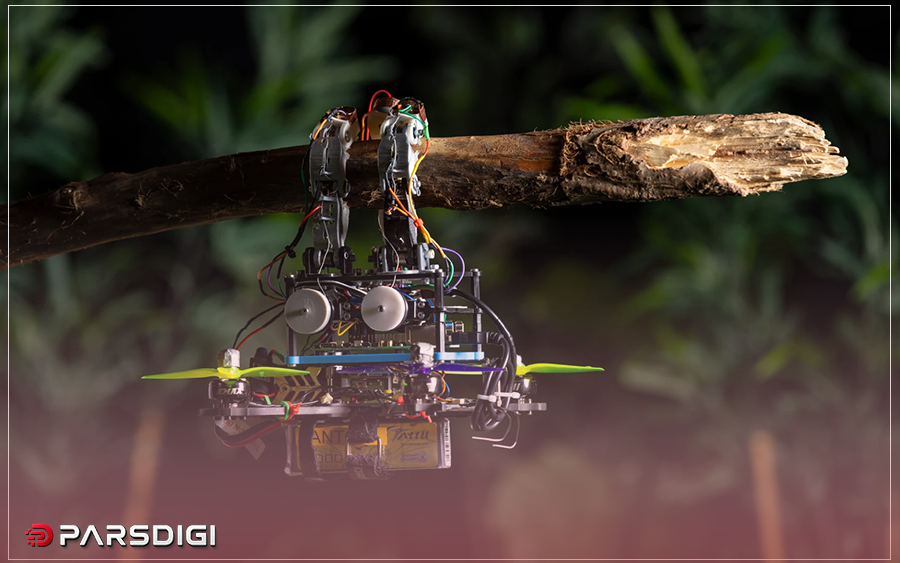
فرایند فرود با کمک ترکیبی از بینایی و لامسه انجام میشود. پهپاد ابتدا با استفاده از دوربین، موقعیت تقریبی شاخه را پیدا میکند و به سمت آن حرکت میکند، اما در مرحله نهایی دیگر تنها به تصاویر دوربین متکی نیست. انگشتهای گیرنده هنگام نزدیک شدن به شاخه با آن تماس پیدا میکنند و حسگرهای لمسی، نقاط تماس را ثبت میکنند. سیستم سپس با ترکیب این اطلاعات و شناخت هندسه گیرنده، میتواند موقعیت، اندازه و جهت شاخه را با دقت بیشتری تخمین بزند.
به این ترتیب، پهپاد در واقع بخشی از محیط اطراف خود را با لمس کردن شناسایی میکند. این قابلیت بهخصوص زمانی اهمیت دارد که اطلاعات دوربین به دلیل وجود برگها و شاخههای دیگر ناقص یا نادرست باشد.
پس از تماس با شاخه، انگشتهای گیرنده بهصورت خودکار دور آن جمع میشوند و پهپاد را در جای خود نگه میدارند. یکی از ویژگیهای مهم طراحی این سیستم استفاده از سازوکارهای فنری است.
این مکانیزم باعث میشود پس از گرفتن شاخه، برای حفظ وضعیت و ثابت ماندن پهپاد به مصرف مداوم انرژی الکتریکی نیاز نباشد. در نتیجه، باتری میتواند بهجای تأمین توان برای معلق ماندن در هوا، صرف انجام مأموریت شود.
آزمایشهای انجامشده عملکرد قابلتوجه این سیستم را نشان دادهاند و پهپاد توانسته است در بیش از ۹۹ درصد تلاشها با موفقیت روی شاخه فرود بیاید. حتی زمانی که تخمین اولیه دوربین تا ۶۰ سانتیمتر با موقعیت واقعی شاخه اختلاف داشت، سیستم لمسی توانست این خطا را اصلاح کند و فرود موفقی داشته باشد.
هدف پژوهشگران حذف دوربین از پهپاد نیست، بلکه ترکیب اطلاعات بینایی و لامسه برای ایجاد سیستمی مقاومتر در محیطهای پیچیده است. دوربین میتواند برای پیدا کردن هدف مناسب باشد و حس لامسه در مرحله نزدیک شدن و تماس، اطلاعات دقیقتری درباره محل فرود ارائه دهد.
این فناوری میتواند برای مأموریتهای طولانیمدت پهپادها اهمیت زیادی داشته باشد. برای مثال، در تحقیقات محیطزیستی و پایش حیاتوحش، پهپاد میتواند پس از رسیدن به منطقه موردنظر روی شاخه درخت بنشیند و بدون نیاز به مصرف مداوم انرژی برای پرواز، مدت بیشتری محیط اطراف را زیر نظر داشته باشد.
چنین رویکردی میتواند پهپادها را یک قدم دیگر به رفتار پرندگان نزدیک کند، پرواز برای جابهجایی و فرود برای انجام مأموریت.