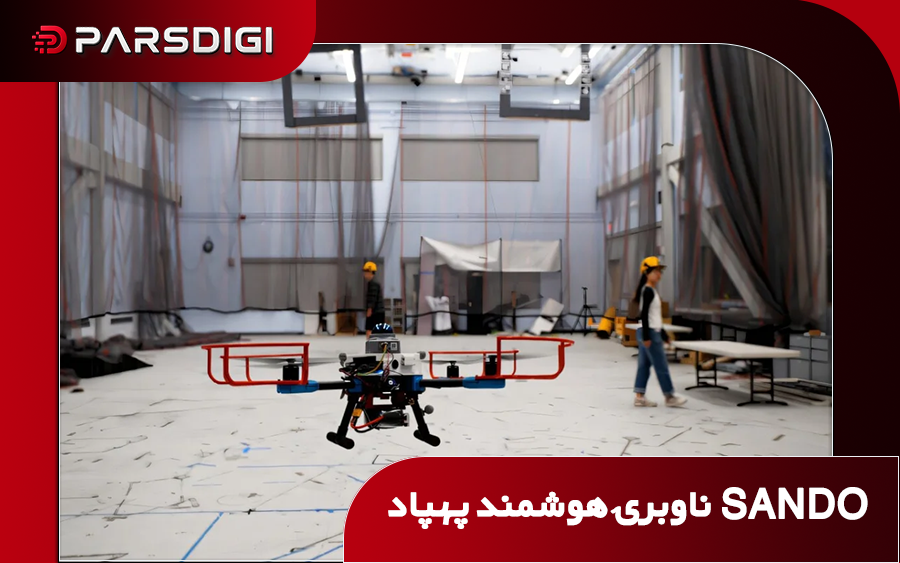
پژوهشگران مؤسسه فناوری ماساچوست سامانه ناوبری خودکاری با نام SANDO توسعه دادهاند که به پهپادها اجازه میدهد بدون نیاز به نقشههای ازپیشتعیینشده، در محیطهای ناشناخته و دارای موانع متحرک مسیر خود را پیدا کنند.
ین فناوری با محاسبه موقعیتهای احتمالی موانع در آینده، مسیر پروازی ایمنی ایجاد میکند و با تغییر شرایط محیط، آن را بهصورت پیوسته بهروزرسانی میکند. هدف اصلی این پژوهش، کاهش خطر برخورد پهپادها در محیطهایی است که پیشبینی دقیق حرکت موانع امکانپذیر نیست.
تفاوت اصلی SANDO با بسیاری از سامانههای ناوبری متداول، در نحوه برخورد آن با حرکت موانع است. این سیستم بهجای تکیه بر یک مسیر پیشبینیشده برای هر مانع، حداکثر سرعت احتمالی آن را در نظر میگیرد و محدودهای از موقعیتهایی را محاسبه میکند که مانع ممکن است در بازه زمانی مشخص به آنها برسد. سپس با استفاده از این اطلاعات، یک کریدور ایمنی سهبعدی در مسیر پرواز پهپاد ایجاد میکند تا احتمال برخورد کاهش یابد.
این کریدور ثابت نیست؛ با حرکت پهپاد و تغییر موقعیت موانع، سامانه مسیر را دوباره محاسبه میکند. SANDO همچنین از یک نقشه حرارتی برای شناسایی نواحی پرتراکم و پرخطر استفاده میکند و تلاش دارد پهپاد را از مسیرهایی عبور دهد که موانع کمتری دارند. در مرحله بعد، الگوریتم مسیر مناسب را با هدف رسیدن سریعتر به مقصد انتخاب میکند.
نتایج آزمایشها نشان میدهد که این روش در شبیهسازیهای رایانهای، در مقایسه با چند سامانه پیشرفته دیگر، توانسته است سریعتر به مقصد برسد و از برخورد با موانع اجتناب کند. پژوهشگران همچنین سامانه را روی یک پهپاد واقعی آزمایش کردند.
در ۱۲ پرواز آزمایشی در محیطهای دارای موانع متحرک، پهپاد توانست بدون برخورد از میان موانع عبور کند. محاسبات مربوط به برنامهریزی مسیر، تشخیص محیط و تعیین موقعیت نیز روی رایانه تعبیهشده در خود پهپاد انجام شدند؛ قابلیتی که میتواند نیاز به ارتباط دائمی با رایانههای خارجی را کاهش دهد.
یکی از کاربردهای بالقوه این فناوری، عملیات امداد و نجات در شرایط بحرانی است. پهپادهای مجهز به چنین سامانهای میتوانند برای جستوجوی افراد در ساختمانهای فروریخته، بررسی تونلهای معدن و شناسایی مناطق آسیبدیده از آتشسوزی به کار گرفته شوند؛ محیطهایی که ممکن است نقشه دقیقی از آنها وجود نداشته باشد و شرایط در طول عملیات تغییر کند.
استفاده از پهپاد در این موقعیتها میتواند به جمعآوری اطلاعات کمک کند، بدون آنکه نیروهای امدادی از همان ابتدا وارد مناطق پرخطر شوند.
با این حال، تضمین ریاضیاتی ایمنی SANDO به رعایت پیشفرضهای مشخصی وابسته است؛ از جمله تعیین حداکثر سرعت موانع، محدودبودن ابعاد آنها و کنترل خطای تخمین موقعیت. اگر این شرایط برقرار نباشند، تضمین نظری سامانه لزوماً صدق نمیکند. همچنین موفقیت در ۱۲ پرواز آزمایشی بهتنهایی برای اثبات عملکرد قابلاعتماد در تمام شرایط واقعی کافی نیست.
پژوهشگران در گامهای بعدی بهدنبال کاهش هزینه محاسباتی این سامانه و ترکیب آن با مدلهای یادگیری ماشین هستند تا کاربران بتوانند از طریق دستورهای زبان طبیعی نیز پهپادها را هدایت کنند. در صورت موفقیت این مراحل، SANDO میتواند گامی مهم در توسعه سامانههای پروازی خودمختار و ایمنتر برای محیطهای پیچیده باشد.