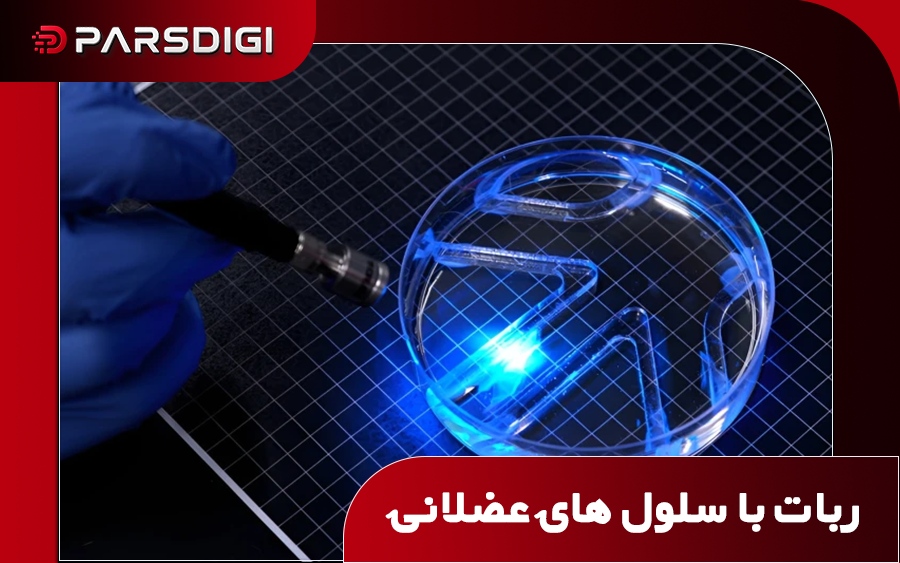
پژوهشگران مؤسسه فناوری ماساچوست (MIT) ربات بسیار کوچکی ساختهاند که برای حرکت در آب، بهجای موتور و باتری از سلولهای عضلانی زنده استفاده میکند. این ربات تقریباً هماندازه یک تکه آدامس است و با تابش نور میتواند عضلات خود را منقبض کند، در آب به جلو حرکت کند و حتی تغییر جهت دهد. نکته جالبتر این است که در ساخت آن هیچ قطعه الکترونیکی به کار نرفته و کنترل ربات کاملاً از بیرون انجام میشود.
بدنه ربات از یک لایه سلول عضلانی اصلاحشده ژنتیکی تشکیل شده که روی بستری ژلهای و انعطافپذیر قرار گرفته است. هر یک از بالههای ربات حدود ۱۵ میلیمتر طول، ۷ میلیمتر عرض و تنها ۰.۵ میلیمتر ضخامت دارد. وقتی نور به یکی از بالهها تابانده میشود، سلولهای عضلانی همان بخش منقبض میشوند و باله را به حرکت درمیآورند. با جابهجا کردن منبع نور بین دو طرف ربات، پژوهشگران میتوانند حرکت آن را کنترل کنند و باعث شوند ربات به جلو برود یا مسیرش را تغییر دهد.
یکی از مشکلات طراحیهای قبلی، بستری بود که هنگام انقباض عضلات چروک میشد و بخشی از نیروی تولیدشده را از بین میبرد. تیم MIT برای حل این مشکل، از یک ژل بر پایه ژلاتین استفاده کرده که روی سطح آن شیارهای مربعیشکل قرار دارد. این شیارها سلولهای عضلانی را در یک راستا قرار میدهند و باعث میشوند سلولها بهصورت منسجمتری منقبض شوند و نیروی بیشتری تولید کنند.
پژوهشگران برای افزایش قدرت عضلات، ربات را روزانه ۱۵ دقیقه با دو پالس نوری در هر ثانیه «تمرین» دادند. در نتیجه، میزان حرکت بالهها در مقایسه با سلولهای تمرینندیده حدود چهار برابر شد. سلولهای عضلانی همچنین توانستند بیش از ۳۰ روز فعال باقی بمانند. سرعت ربات در بهترین شرایط به حدود چهار برابر طول بدن خود در هر دقیقه میرسد.
در آزمایشها، پژوهشگران با استفاده از یک منبع نور دستی توانستند ربات را داخل یک ظرف پتری هدایت کنند. البته این نمونه هنوز با یک ربات کاملاً مستقل فاصله دارد، چون برای حرکت و تغییر مسیر به کنترل نوری از بیرون نیاز دارد و فعلاً برای فعالیت در محیطهای واقعی آماده نیست.
ترکیب بافت زنده و ساختارهای مهندسیشده برای ساخت رباتهای زیستی یا Bio-bot ایده جدیدی نیست. پیش از این نیز پژوهشگران از سلولهای قلب انسان و عضلات قورباغه برای ساخت نمونههای مشابه استفاده کردهاند. تفاوت مهم طراحی MIT در این پروژه، استفاده از یک ساختار بسیار نازک و یکلایه است. نمونههای قبلی معمولاً به تودههای ضخیمتر و تعداد بسیار بیشتری سلول نیاز داشتند.
پژوهشگران امیدوارند این رویکرد در نهایت به ساخت رباتهای کوچک و زیستی منجر شود که بتوانند در محیطهایی فعالیت کنند که رباتهای فلزی و سخت بهدلیل ابعاد، شکل یا شرایط محیطی، عملکرد مناسبی ندارند. چنین رباتهایی در آینده میتوانند برای کاوش در محیطهای حساس یا غیرقابلپیشبینی مورد استفاده قرار بگیرند.